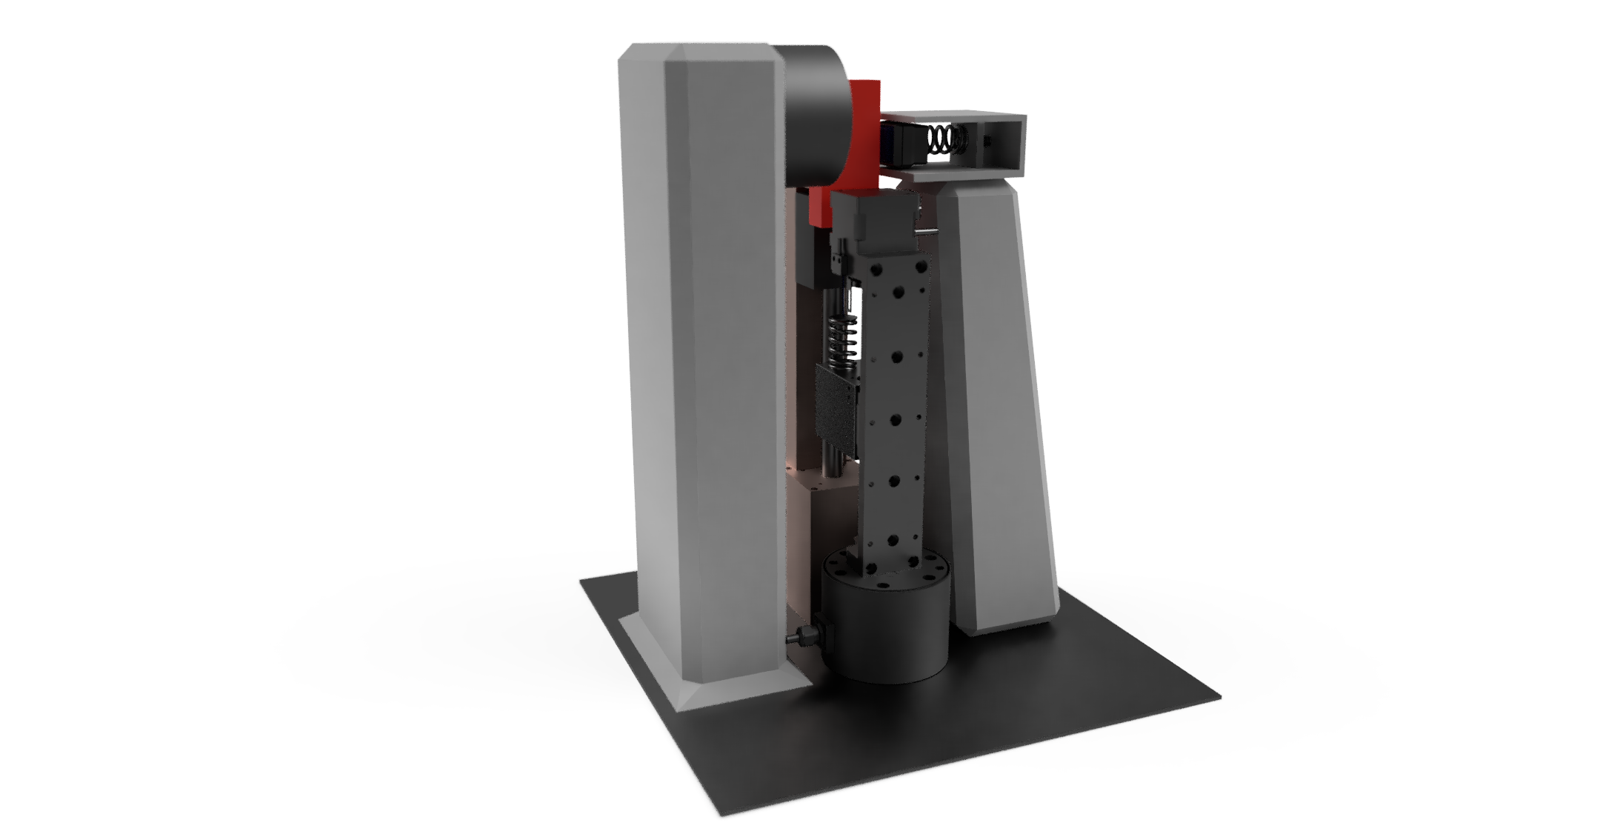
Der Schlupferkennungs-Prüfstand neben einem Plot der aus GelSight abgeleiteten Kontaktkräfte

Prediction of Slip Velocity for Control in Robotic Grippers via Transformer-Based Fusion of Visuotactile Data, Image Data, and Vibration Signals

Masterarbeit an der TU Darmstadt: Fusion von GelSight-Bildern, taktilen Markerbewegungen und Vibrationssignalen zur Schätzung und Vorhersage der Schlupfgeschwindigkeit als Grundlage für die Greiferregelung.
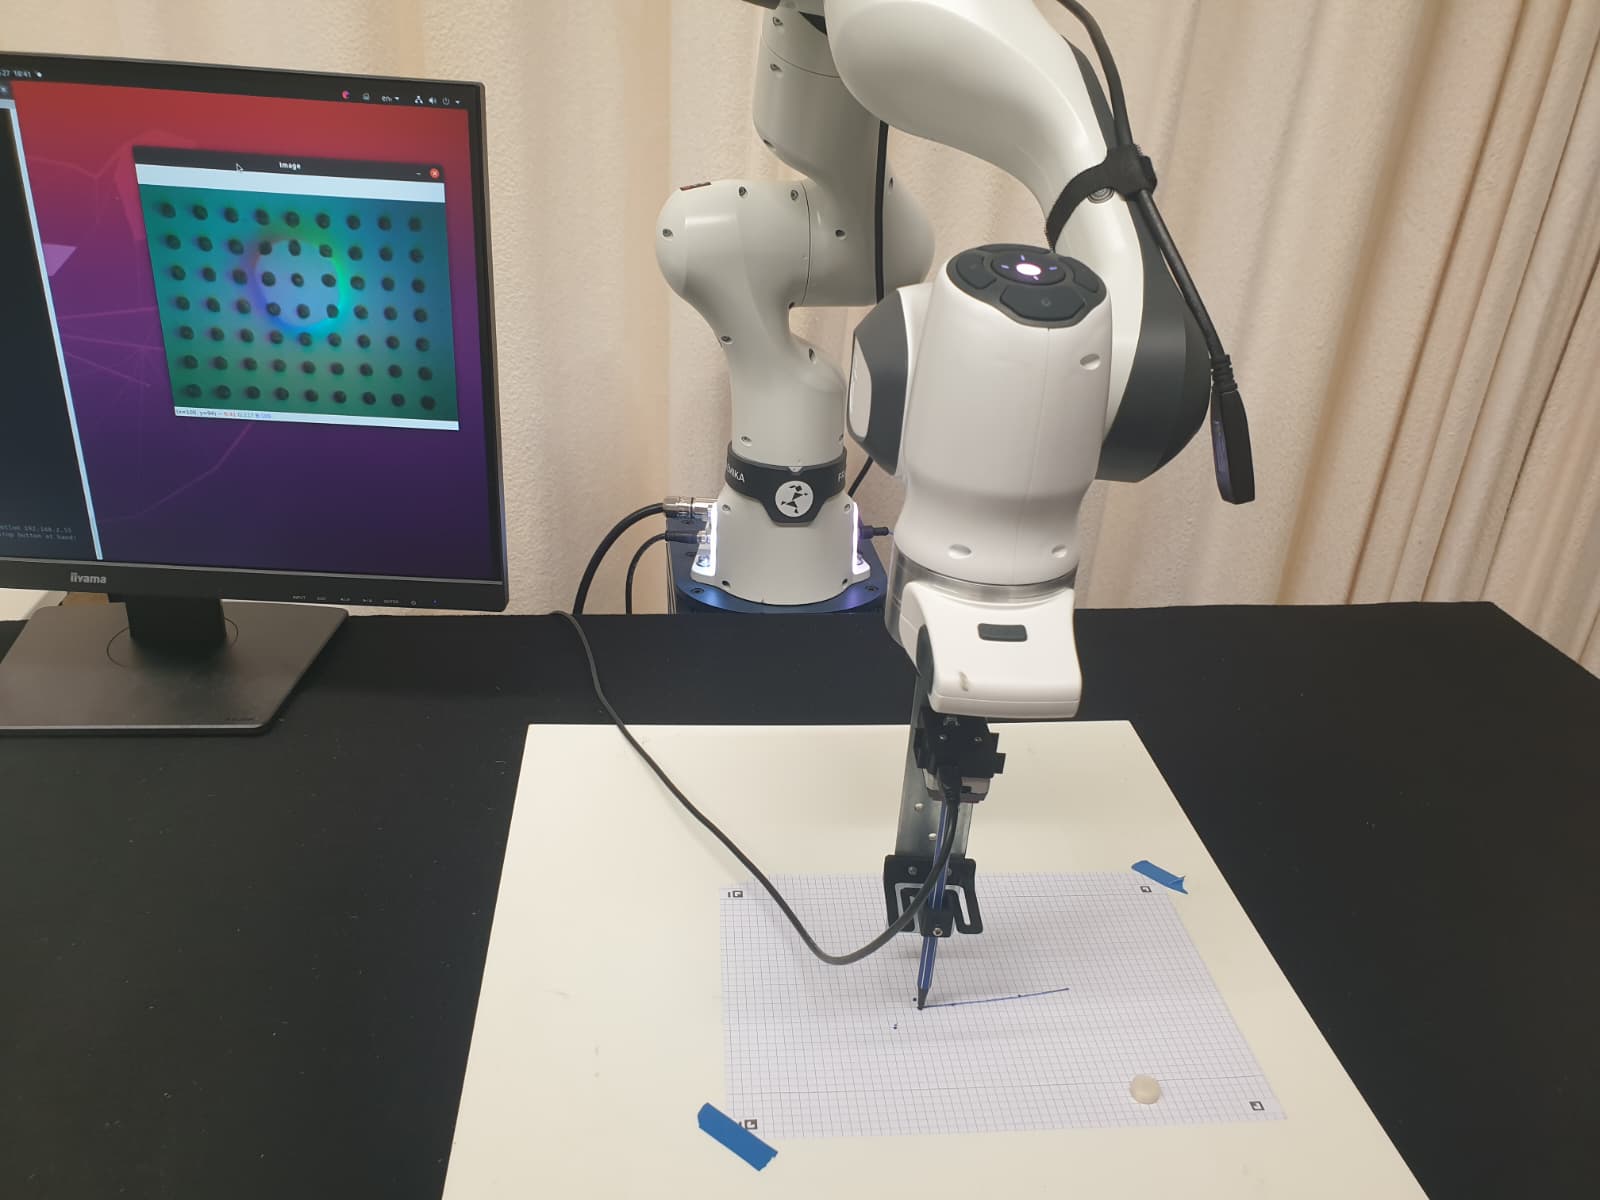
Franka-Roboterarm zeichnet mit einem über einen visuo-taktilen Sensor montierten Stift

Schätzung der Werkzeugkontaktkraft für robotisches Zeichnen

Ein über einen visuo-taktilen Sensor an einem Franka-Arm montierter Stift; Computer-Vision-Algorithmen schätzen die Kontaktkraft an der Stiftspitze.

Rohe GelSight-Aufnahme der Oberfläche einer Euro-Münze

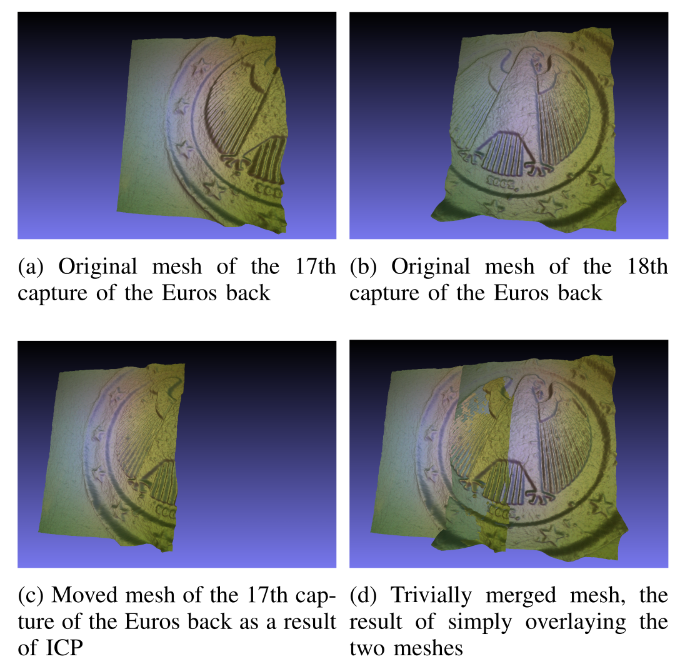
3D-Scannen und -Vermessen mit visuo-taktilen Sensoren

3D-Punktwolken und Oberflächen-Stitching aus taktilen GelSight-Mini-Aufnahmen: Rekonstruktion von Münzoberflächen allein durch Berührung.