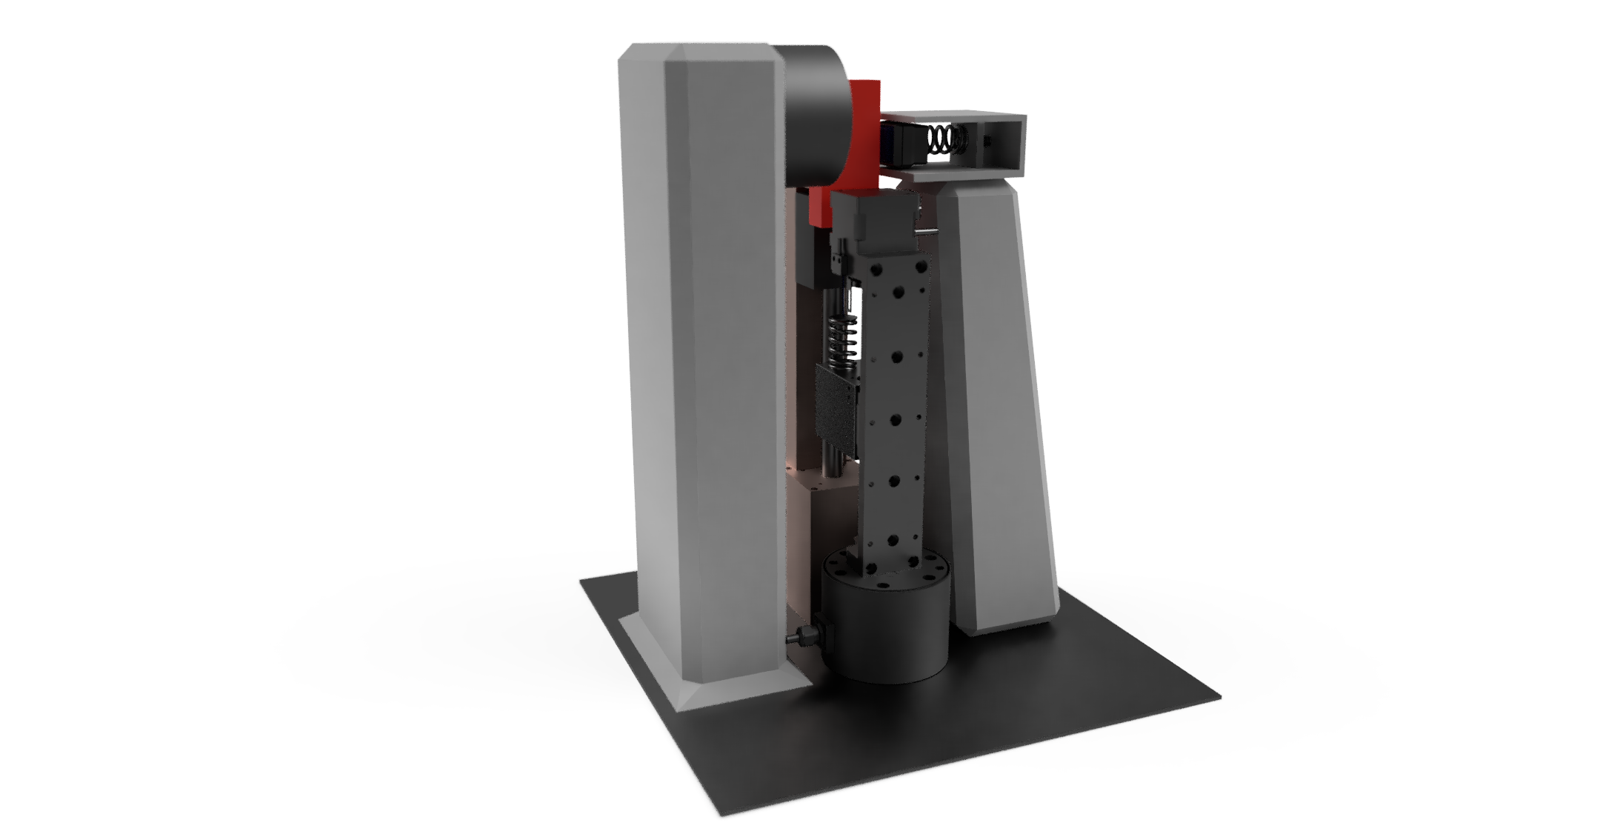
Prediction of Slip Velocity for Control in Robotic Grippers via Transformer-Based Fusion of Visuotactile Data, Image Data, and Vibration Signals
Masterarbeit an der TU Darmstadt: Fusion von GelSight-Bildern, taktilen Markerbewegungen und Vibrationssignalen zur Schätzung und Vorhersage der Schlupfgeschwindigkeit als Grundlage für die Greiferregelung.