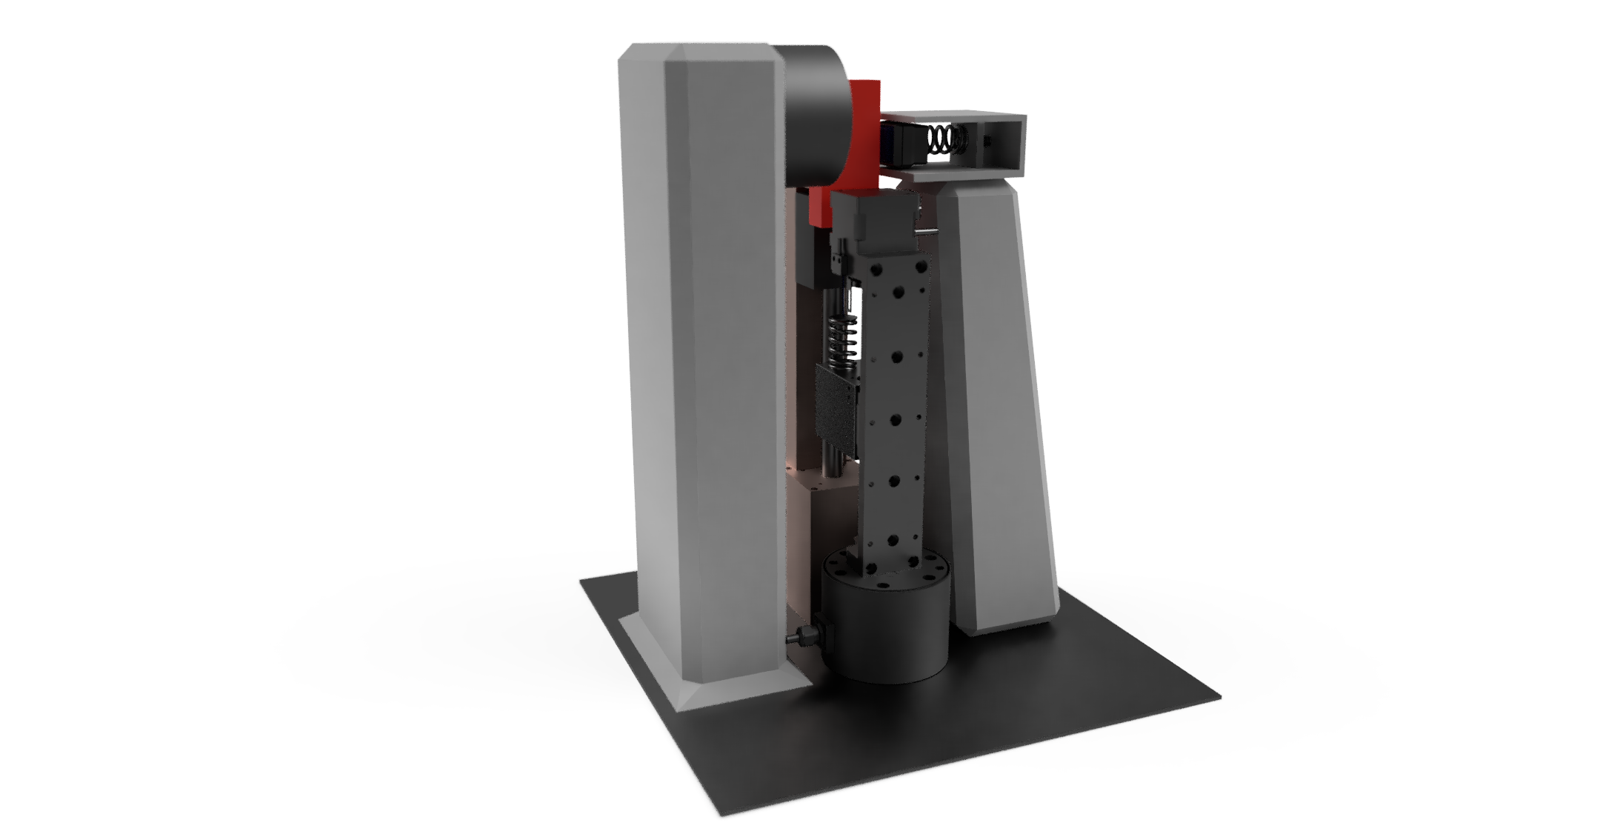
Der Schlupferkennungs-Prüfstand neben einem Plot der aus GelSight abgeleiteten Kontaktkräfte

Prediction of Slip Velocity for Control in Robotic Grippers via Transformer-Based Fusion of Visuotactile Data, Image Data, and Vibration Signals

Masterarbeit an der TU Darmstadt: Fusion von GelSight-Bildern, taktilen Markerbewegungen und Vibrationssignalen zur Schätzung und Vorhersage der Schlupfgeschwindigkeit als Grundlage für die Greiferregelung.
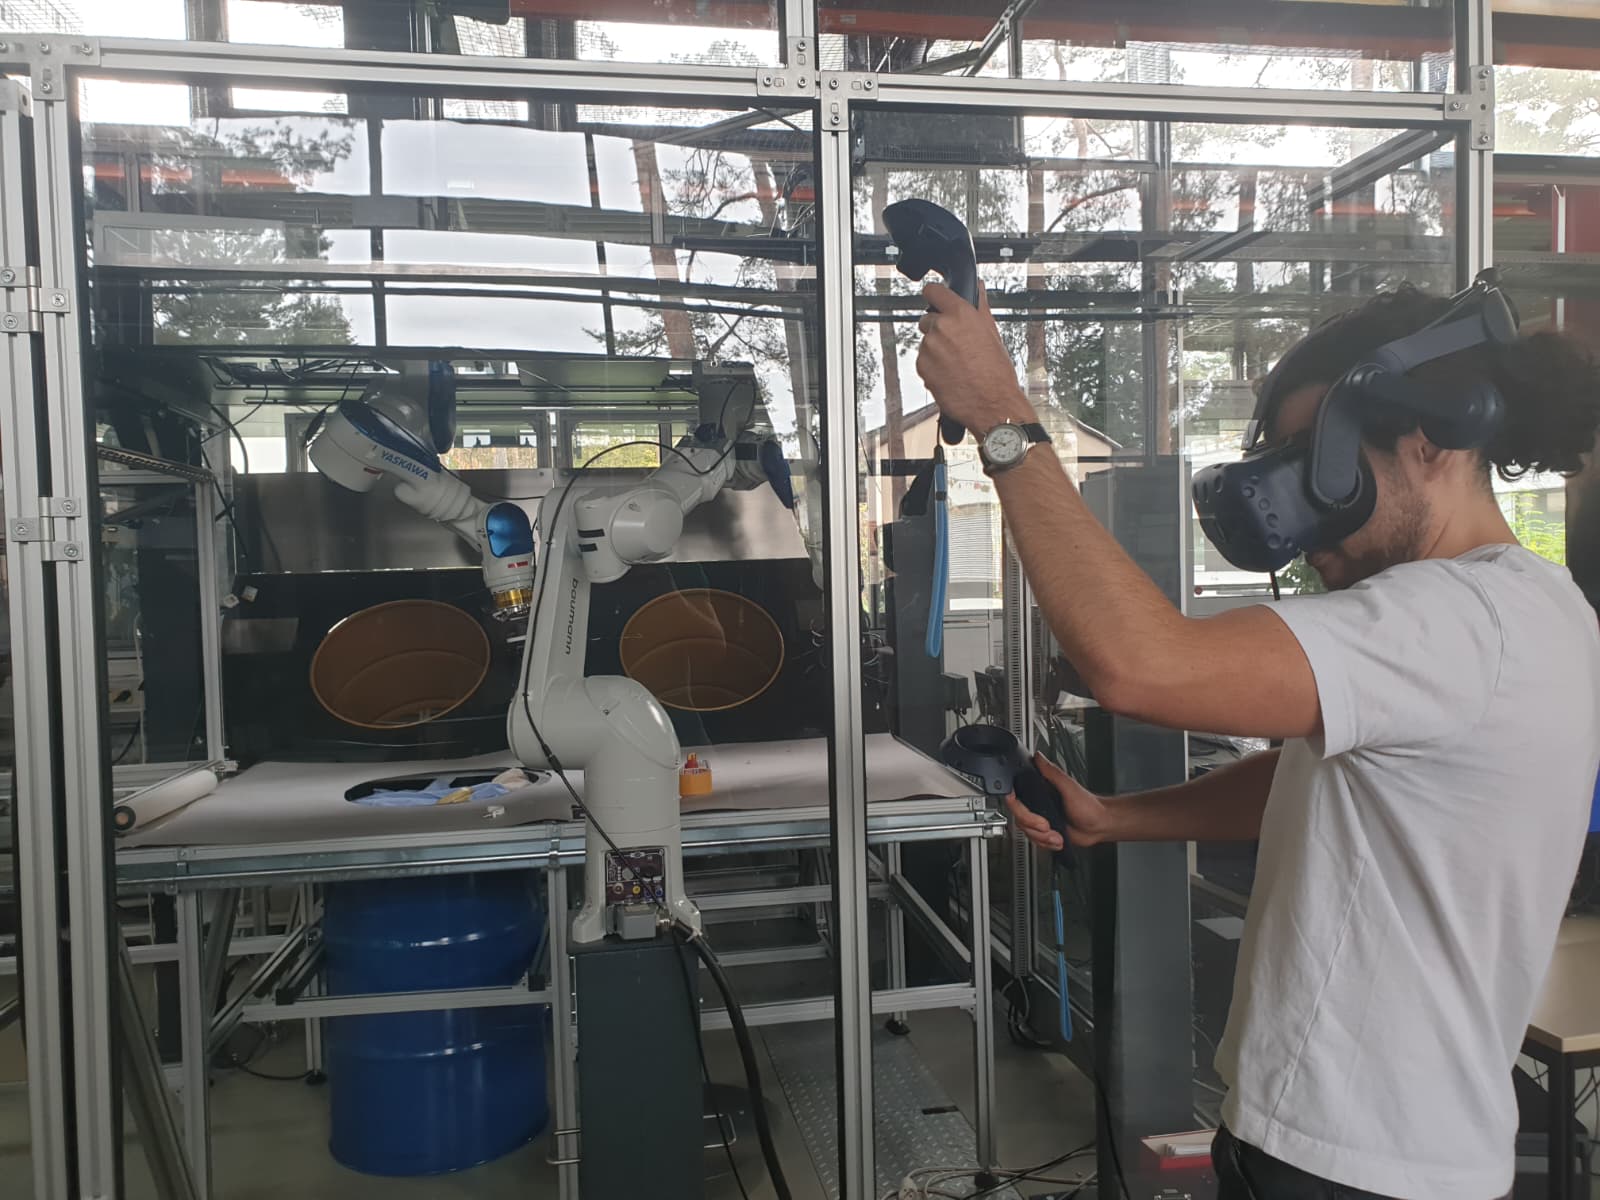
Überblick über das Bin-Picking-System: Roboterzelle, Teilebehälter und Verarbeitungspipeline

Bachelorarbeit — Robotisches Bin-Picking mittels Supervised und Imitation Learning

Neuronale Teileauswahl für halbautonomes Bin-Picking radioaktiver Abfälle, trainiert auf VR-Teleoperationsdaten. 73 % Greifgenauigkeit bei nur +1,2 ms Latenz.

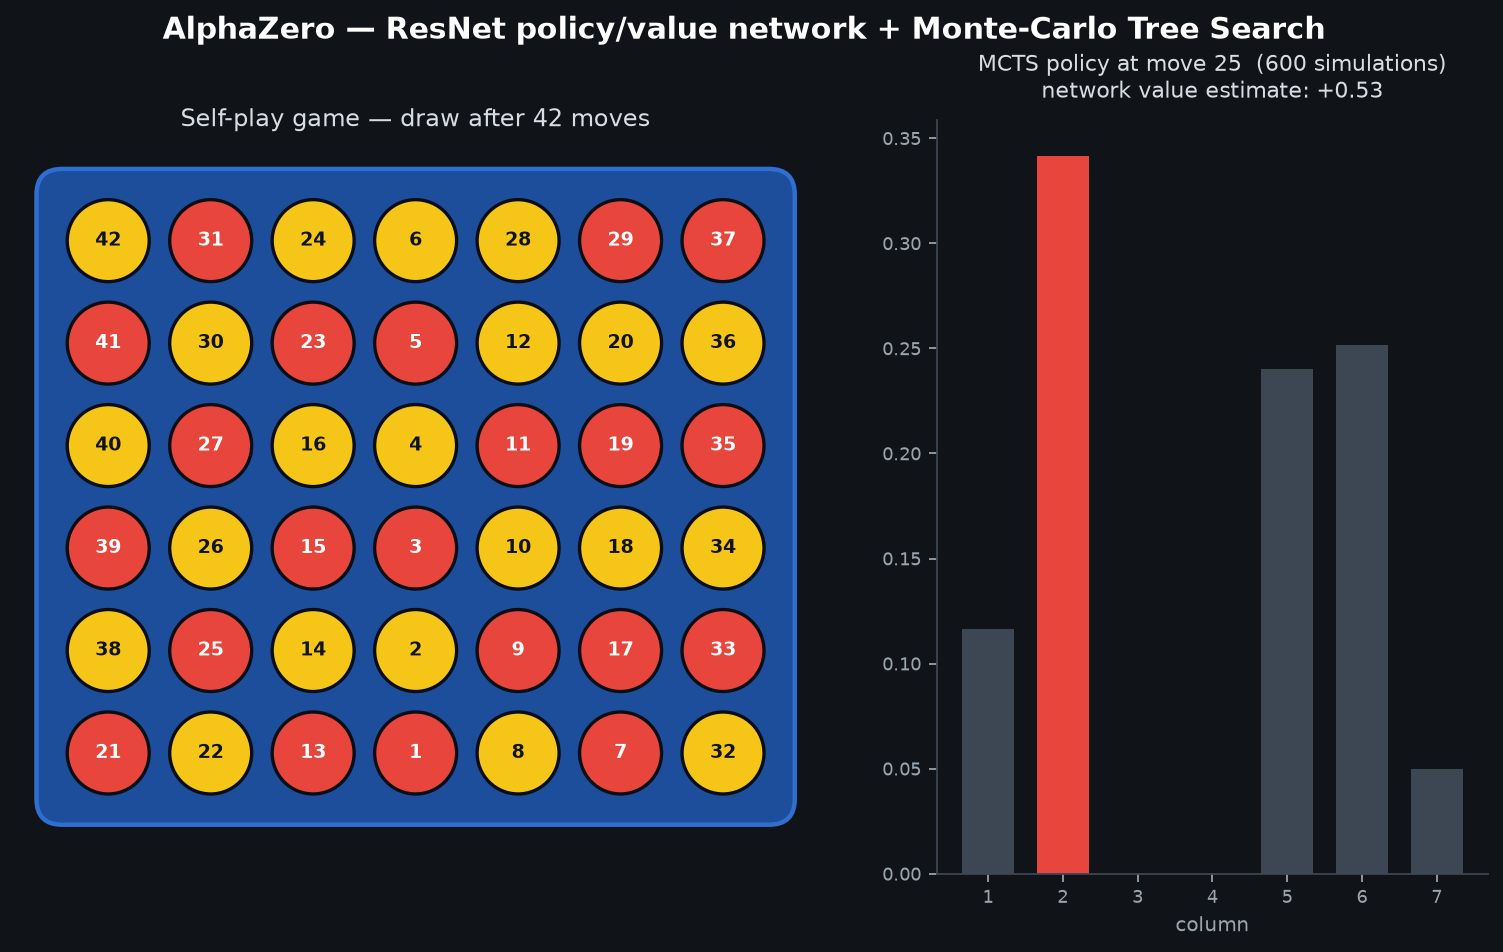
Eine abgeschlossene AlphaZero-Selfplay-Partie Vier gewinnt mit Zugnummern, daneben die MCTS-Policy-Verteilung einer Entscheidung im Mittelspiel

Reinforcement-Learning-Agent für Spiele (AlphaZero)

Auf AlphaZero basierendes Framework, das Tic-Tac-Toe, Vier gewinnt und CartPole mit einer einheitlichen Modellarchitektur erlernt.